Prva laboratorijska vježba: obrada slika, detekcija rubova i Houghova transformacija
U ovoj vježbi upoznat ćemo se s osnovama obrade slika u Pythonu. Prvo ćemo naučiti kako je slika prikazana u računalu te kako je učitati, prikazati i jednostavno obraditi. Zatim ćemo slike zaglađivati Gaussovim filtrom i računati njihove derivacije, što je temelj za detekciju rubova Cannyjevim algoritmom (članak, wiki). Na kraju ćemo iz detektiranih rubova Houghovom transformacijom (wiki) pronaći pravce u slici. Implementacije ovih algoritama dostupne su u gotovo svim bibliotekama za računalni vid, ali kako bismo ih bolje razumjeli, u ovoj vježbi razvijamo vlastite implementacije.
Za vježbu će vam trebati sljedeći paketi:
pip install numpy scipy pooch pillow matplotlib opencv-python
Koristit ćemo biblioteke NumPy, SciPy (modul scipy.ndimage za konvoluciju), Pillow (učitavanje slika), Matplotlib (prikaz) i OpenCV (cv2). Algoritme koje su tema vježbe (zaglađivanje, derivacije, Canny, Hough) implementiramo sami, a OpenCV smijete koristiti samo za pomoćne korake koji su izričito navedeni, npr. za označavanje povezanih komponenata. Prilikom implementacija pokušajte izbjegavati petlje u Pythonu, a čim više koristite indeksiranje, rezanje (slicing) i vektorizirane operacije biblioteke NumPy.
Osim ispitne slike rakuna iz paketa scipy.datasets, u vježbi koristimo i sljedeće dvije slike koje preuzmite i pohranite lokalno:
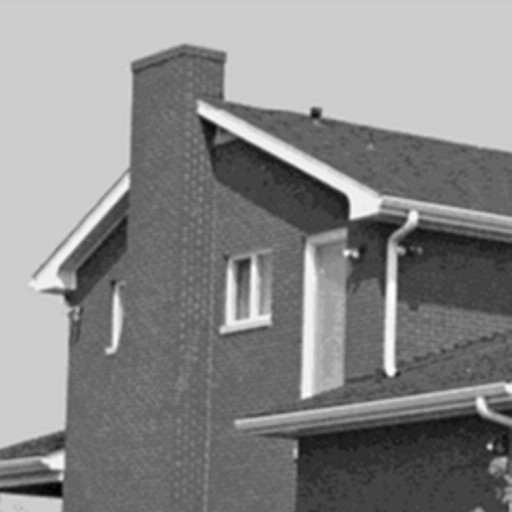
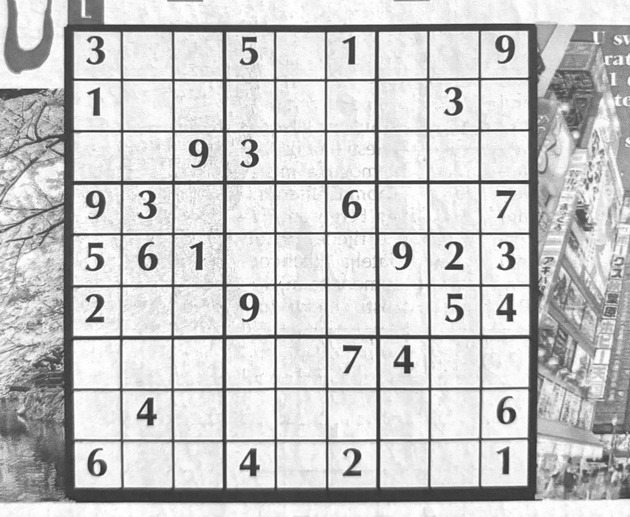
Slika 1. Ispitne slike house.jpg i sudoku_gray.jpg.


Zadatak 1: slika kao polje brojeva
Digitalna slika je pravokutna mreža piksela. U Pythonu slike najčešće prikazujemo višedimenzionalnim poljima biblioteke NumPy. Siva slika je 2D polje oblika (H, W), gdje je H visina (broj redaka), a W širina (broj stupaca) slike. Slika u boji je 3D polje oblika (H, W, 3) gdje treća os odgovara kanalima boje. Element img[r, c] sadrži vrijednost piksela u retku r i stupcu c. Ishodište se nalazi u gornjem lijevom kutu slike, indeksi redaka rastu prema dolje, a indeksi stupaca prema desno. Pri indeksiranju polja koordinate piksela zapisujemo upravo u tom redoslijedu: (redak, stupac).
U računalnom vidu sliku se često idealizirano promatra kao kontinuiranu funkciju \(f(x,y) \rightarrow i\), koja prostorne koordinate \((x, y)\) mapira na intenzitet \(i\). Takav pristup omogućuje korištenje matematičkih alata i postupaka iz matematičke analize, linearne algebre ili obrade signala. Digitalna slika je tada diskretizirani slučaj, gdje su prostorne koordinate sada cijeli brojevi koji značavaju poziciju piksela. Uobičajeno je tada ishodište koordinantnog sustava postaviti gore-lijevo s \(x\) osi koja raste prema desno, a \(y\) osi koja raste prema dolje. Primijetite da u tome slučaju \(x\) koordinata indeksira stupac, a \(y\) koordinata redak polja kojim predstavljamo digitalnu sliku!
a) Učitavanje slike, kanali boje i sive slike. Sljedeći kod dohvaća ispitnu sliku rakuna, sprema je na disk, ponovno je učitava iz datoteke i prikazuje na zaslonu. Paket scipy.datasets sliku preuzima s interneta pri prvom pozivu. Napominjemo da starija funkcija scipy.misc.face() nije dostupna u novijim verzijama SciPyja.
import numpy as np
import matplotlib.pyplot as plt
from PIL import Image
from scipy import datasets

img = datasets.face()
Image.fromarray(img).save("face.png")

img = np.array(Image.open("face.png"))
plt.imshow(img)
plt.show()
Ispišite img.shape i img.dtype. Kolika je visina, a kolika širina slike i koliko slika ima kanala? Koji tip podataka koristimo za zapisivanje intenziteta slike? Koliko razina intenziteta jednog kanala možemo zapisati takvim tipom podatka? Koliko ukupno različitih boja možemo predstaviti uz takav tip podatka u prostoru RGB? Ispišite vrijednost piksela u retku 100 i stupcu 200. Koliko brojeva dobivate i što oni predstavljaju?
Prikažite crveni, zeleni i plavi kanal slike kao tri zasebne sive slike jednu pored druge (uputa: plt.subplots i argument cmap="gray"). Zašto je lišće najsvjetlije u zelenom kanalu?
Primjer prikaza kanala boje:
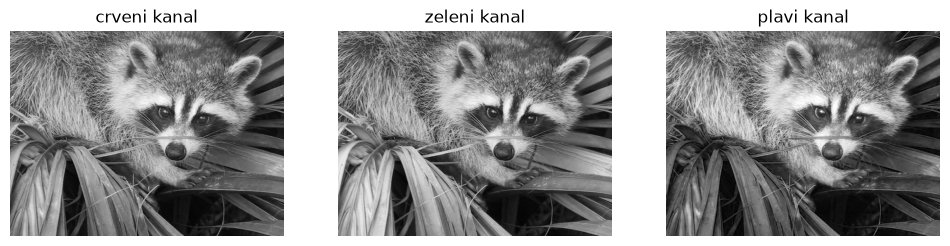
Slika 2. Crveni, zeleni i plavi kanal slike rakuna prikazani kao sive slike.
Pretvorite sliku u sivu računanjem prosjeka kanala. Kakav je oblik dobivenog polja? Prikažite sivu sliku s argumentom cmap="gray" i bez njega. Zašto slika bez tog argumenta nije siva? Prosjek kanala je najjednostavnija pretvorba, ali ljudsko oko nije jednako osjetljivo na sve boje. Zato se češće koristi težinska suma kanala (ITU-R BT.601).
Primjer slike u boji i sive slike dobivene prosjekom kanala:
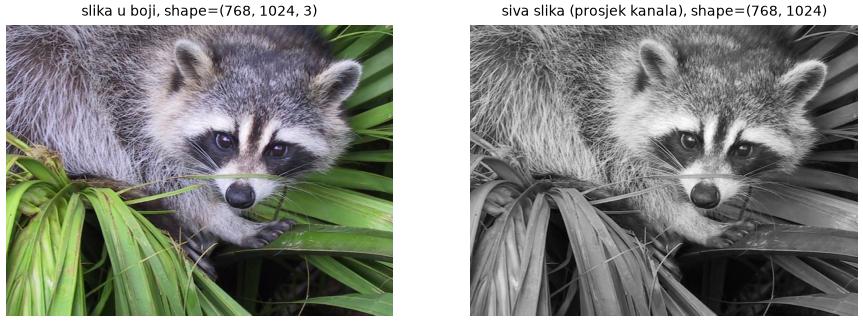
Slika 3. Slika rakuna u boji i siva slika dobivena prosjekom kanala.
b) Rezanje. Rezanjem (img[r0:r1, c0:c1]) izdvajamo pravokutne dijelove polja bez petlji i bez kopiranja podataka. Koristite rezanje kako biste prikazali samo gornju polovicu slike, a zatim samo lijevu polovicu. Zrcalite sliku horizontalno koristeći samo rezanje s negativnim korakom. Sliku prikažite nakon svake operacije.
Rezanje možemo koristiti i na lijevoj strani pridruživanja kako bismo promijenili samo dio slike. Zamijenite redoslijed kanala iz RGB u BGR samo u donjoj polovici slike, tako da gornja polovica ostane nepromijenjena Zašto se boje u donjoj polovici mijenjaju?
Primjer rezultata rezanja:
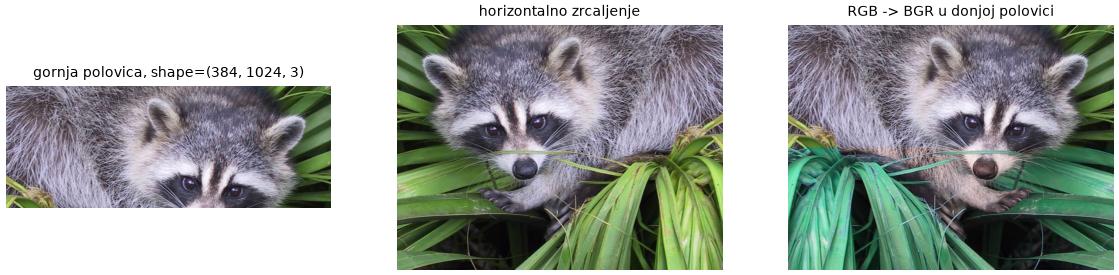
Slika 4. Gornja polovica slike, horizontalno zrcaljenje te zamjena redoslijeda kanala u donjoj polovici slike.
c) Aritmetika i tipovi podataka. Izračunajte img + 100 i prikažite rezultat. Zašto se na nekim mjestima pojavljuju neočekivane boje? Ispišite vrijednosti jednog svijetlog piksela prije i nakon zbrajanja. Zatim ispravno posvijetlite sliku: pretvorite je u tip float, dodajte 100, ograničite vrijednosti na interval \([0, 255]\) (np.clip) i vratite rezultat u tip np.uint8.
Primjer zbrajanja s preljevom i ispravnog posvjetljivanja:
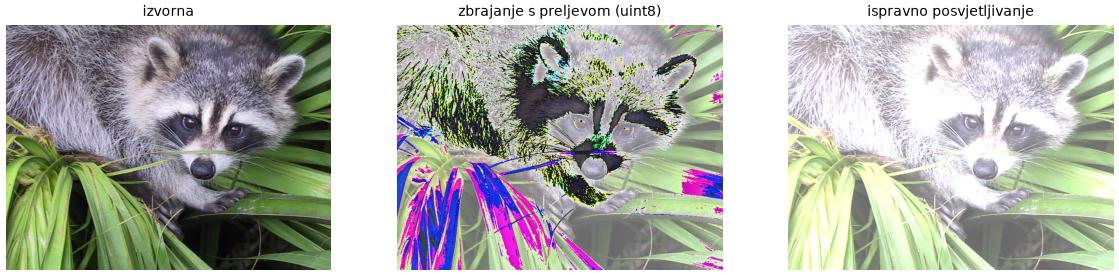
Slika 5. Slika rakuna nakon zbrajanja s preljevom i nakon ispravnog posvjetljivanja.
Zadatak 2: konvolucija, Gaussovo zaglađivanje i derivacije slike
Konvolucija
Većina osnovnih postupaka obrade slika (zaglađivanje, izoštravanje, računanje derivacija) pripada linearnom filtriranju: vrijednost svakog elementa izlaznog signala je linearna kombinacija elemenata njegove okoline u ulaznom signalu. Težine te kombinacije zadane su malim poljem koje nazivamo jezgrom (engl. kernel), a sama operacija naziva se konvolucija.
Promotrimo najprije jednodimenzionalni slučaj. Neka je \(I\) diskretni signal (niz brojeva), a \(K\) jezgra s neparnim brojem elemenata \(k\), indeksiranih od \(-\lfloor k/2 \rfloor\) do \(\lfloor k/2 \rfloor\) tako da je ishodište jezgre u njenom središtu. Konvolucija signala i jezgre definirana je kao:
\[(I * K)(x) = \sum_{i=-\lfloor k/2 \rfloor}^{\lfloor k/2 \rfloor} K(i)\, I(x - i) \ .\]Element izlaza na položaju \(x\) dobivamo tako da jezgru centriramo na element \(I(x)\), pomnožimo elemente jezgre s pripadnim elementima signala i umnoške zbrojimo. Zbog negativnog predznaka prilikom indeksiranja signala, jezgru je potrebno zrcaliti prije izračuna odgovarajućih umnožaka. Na rubovima signala dio jezgre pada izvan signala, pa signal moramo proširiti (engl. padding) nulama, zrcaljenjem ili ponavljanjem rubnih elemenata.
Animacija ispod prikazuje konvoluciju signala od osam elemenata jezgrom \(K = [1, 0, -1]\) (tj. \(K(-1) = 1\), \(K(0) = 0\), \(K(1) = -1\)): zrcaljena jezgra klizi po signalu, a svaki element izlaza je suma umnožaka elemenata jezgre i pripadnih elemenata signala (rub signala proširen je nulama):
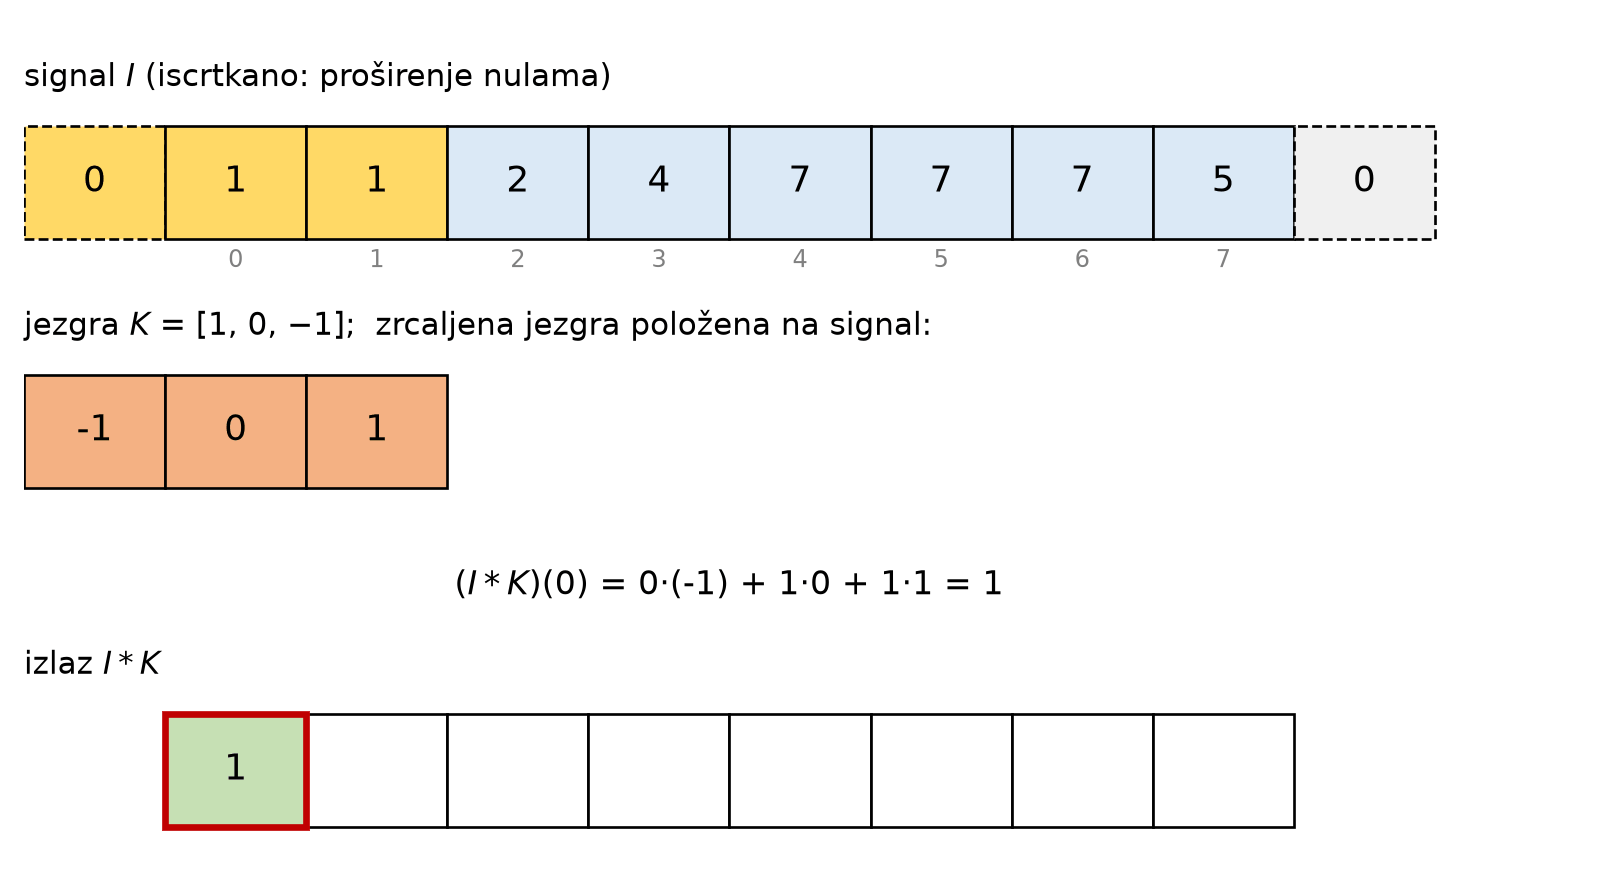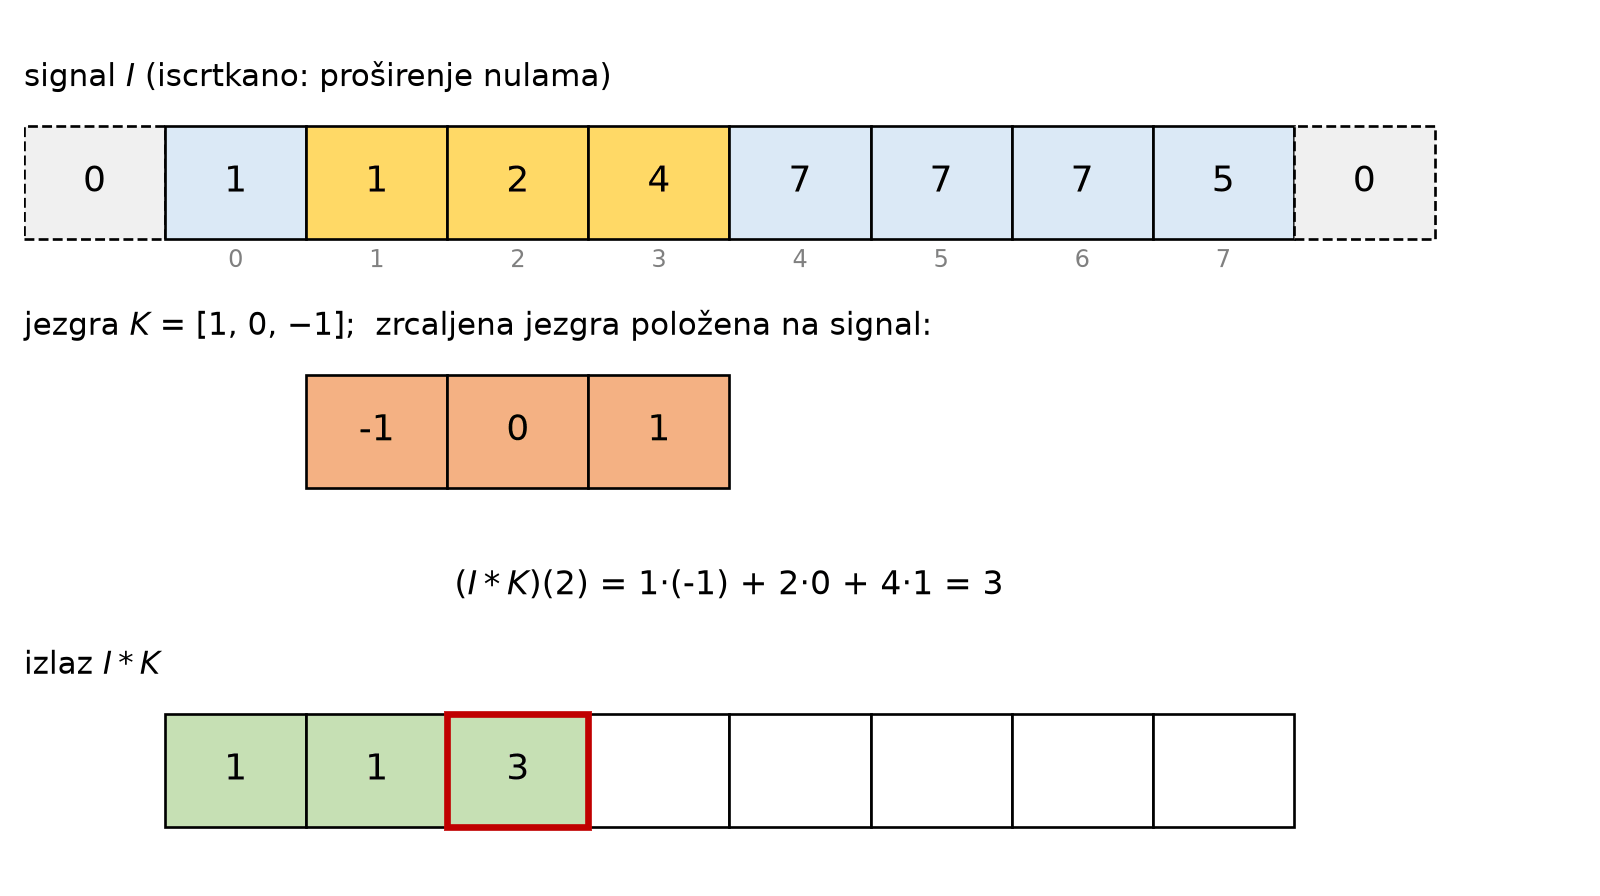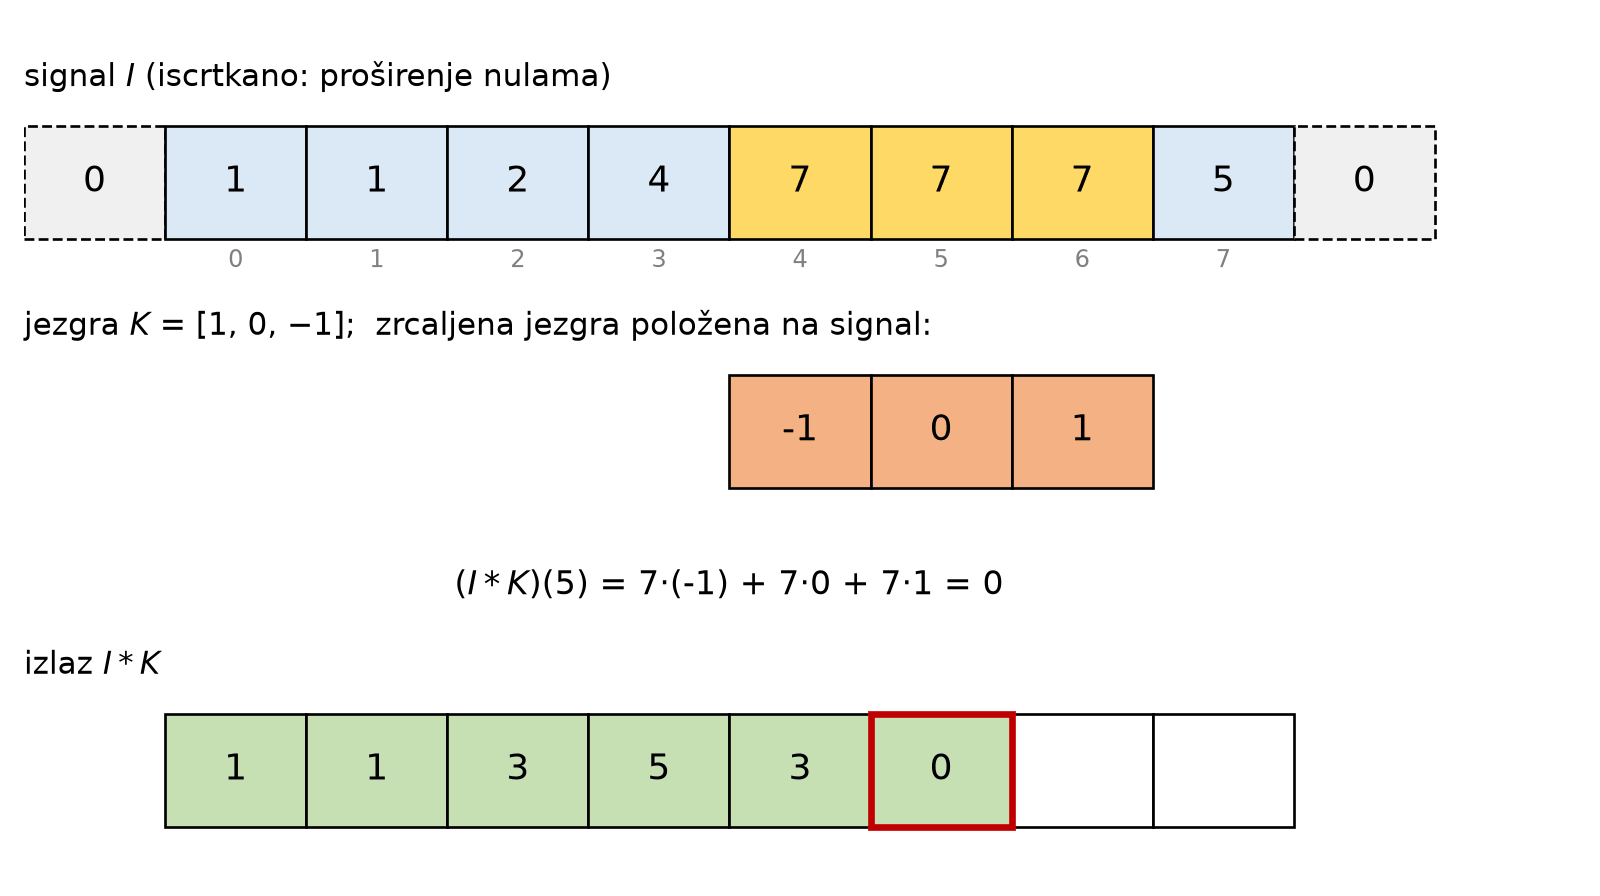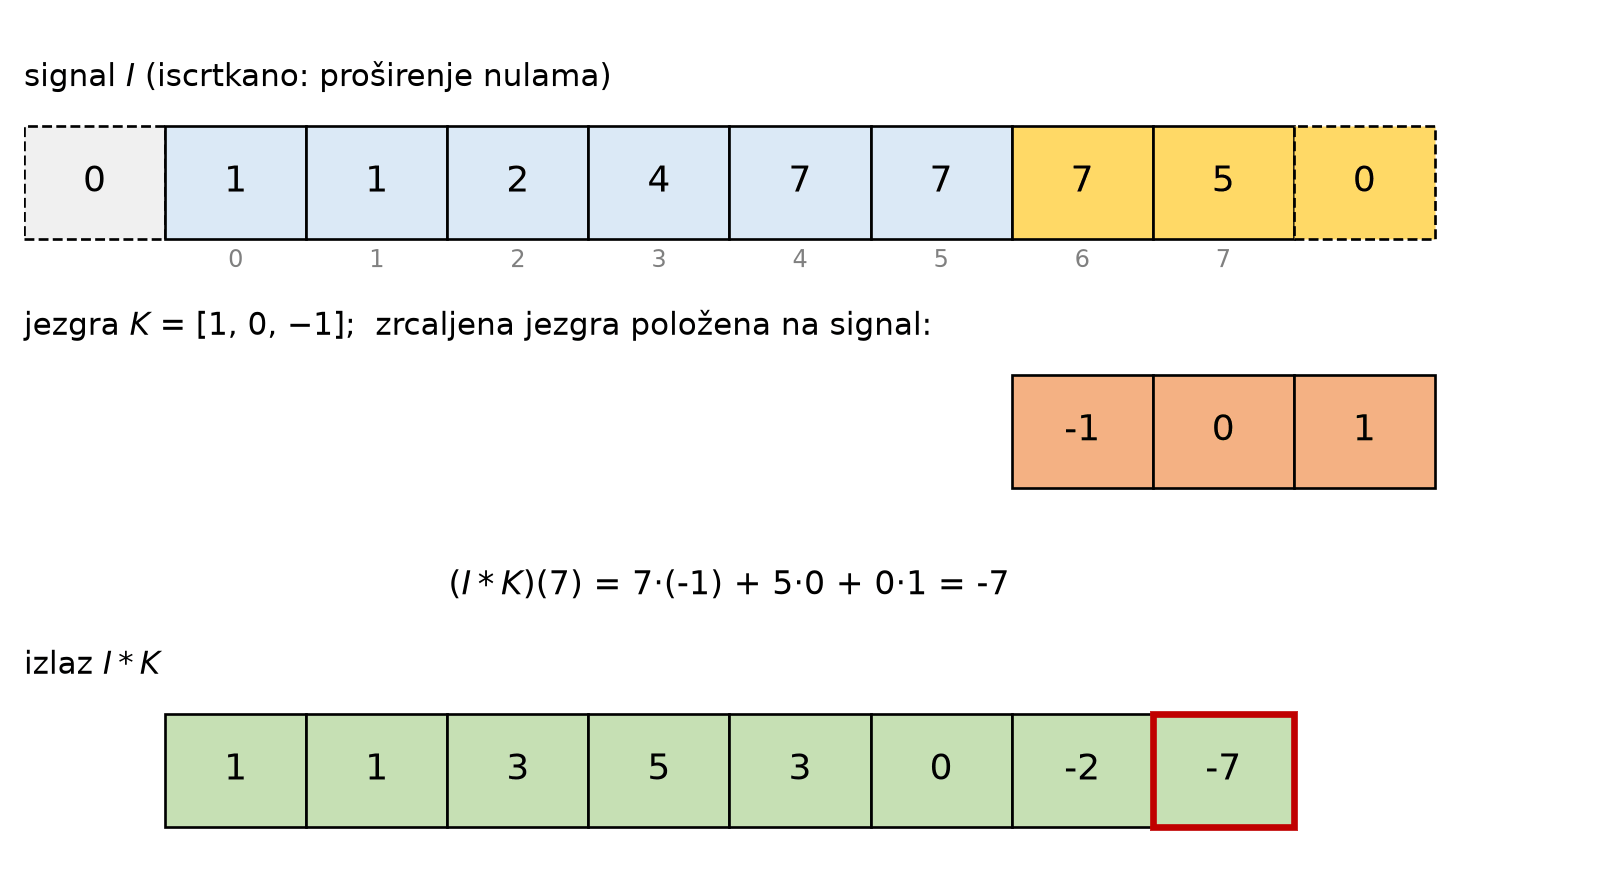
Slika 6. Animacija 1D konvolucije jezgrom \(K = [1, 0, -1]\): zrcaljena jezgra klizi po signalu proširenom nulama.
Opaska: Srodna operacija bez zrcaljenja jezgre, \(\sum_i K(i)\, I(x + i)\), naziva se unakrsna korelacija. Za simetrične jezgre obje operacije daju isti rezultat, ali za nesimetrične jezgre (npr. jezgre za deriviranje) razlika je bitna. Osim toga, konvolucija je komutativna i asocijativna, a unakrsna korelacija nije. To su važna svojstva na koja se oslanjaju neki algoritmi računalnog vida. Duboko učenje donijelo je dodatnu zabunu. Kod dubokih modela jezgre se uče, pa bi modeli jednako dobro radili u obje inačice ove operacije (sve dok smo konzistentni prilikom treniranja i zaključivanja). Precizno imenovanje je postalo još manje bitno, pa tako u Pytorchu konvolucijski sloj nn.Conv2d zapravo obavlja unakrsnu korelaciju.
Slika je dvodimenzionalni signal, pa je i jezgra dvodimenzionalno polje s ishodištem u središtu, a konvolucija sive slike \(I\) i jezgre \(K\) glasi:
\[(I * K)(x, y) = \sum_{i}\sum_{j} K(i, j)\, I(x - i, y - j) \ ,\]gdje indeksi \(i\) i \(j\) prolaze kroz sve elemente jezgre. Jezgra se sada zrcali po obje osi, a sliku na rubovima proširujemo na isti način kao i signal.
Konvolucija je linearna (\((aI_1 + bI_2) * K = a(I_1 * K) + b(I_2 * K)\)), komutativna (\(I * K = K * I\)) i asocijativna (\((I * K_1) * K_2 = I * (K_1 * K_2)\)). Iz asocijativnosti slijedi da dvije uzastopne konvolucije možemo zamijeniti jednom konvolucijom s jezgrom \(K_1 * K_2\) i obrnuto, što ćemo iskoristiti u nastavku.
Gaussovo zaglađivanje
Za zaglađivanje i uklanjanje šuma u slici najčešće ćemo koristiti konvoluciju s Gaussovom jezgrom kojoj težine padaju s udaljenošću od središta:
\[I_b = I * G; \quad G(x, y) = \frac{1}{2\pi\sigma^2}\exp\left(-\frac{x^2 + y^2}{2\sigma^2}\right) \ .\]Parametar \(\sigma\) (standardna devijacija) određuje širinu jezgre, a time i jačinu zaglađivanja. Gaussova funkcija nikad ne pada na nulu, pa je zbog efikasnosti u praksi odrežemo: jezgru uzorkujemo u cjelobrojnim točkama na intervalu \([-\lceil 3\sigma \rceil, \lceil 3\sigma \rceil]\), izvan kojeg su vrijednosti zanemarive, te je normaliziramo tako da joj suma bude 1 kako konvolucija ne bi mijenjala prosječnu svjetlinu slike.
Dvodimenzionalna Gaussova jezgra može se zapisati kao umnožak dviju jednodimenzionalnih jezgri:
\[G(x, y) = g(x)\, g(y), \qquad g(x) = \frac{1}{\sqrt{2\pi}\sigma}\exp\left(-\frac{x^2}{2\sigma^2}\right) \ .\]Zbog asocijativnosti konvolucije zaglađivanje zato možemo provesti kao dvije uzastopne 1D konvolucije: \(I_b = (I * g(x)) * g(y)\), najprije po jednoj, a zatim po drugoj osi. Takav separabilni postupak zahtijeva \(2k\) umjesto \(k^2\) operacija po izlaznom pikselu i znatno je brži od konvolucije s 2D jezgrom.
a) Gaussova jezgra. Napišite funkciju gauss(sigma) koja vraća 1D Gaussovu jezgru kao NumPy polje duljine \(2\lceil 3\sigma \rceil + 1\), uzorkovanu prema gornjoj formuli i normaliziranu na sumu 1. Ispišite jezgru za \(\sigma = 1\) i provjerite da je simetrična i da joj je suma 1. Nacrtajte jezgre za \(\sigma \in \{1, 2, 4\}\) (uputa: plt.plot s odgovarajućim vrijednostima \(x\) na apscisi). Kako \(\sigma\) utječe na širinu i visinu jezgre? Što bi se dogodilo kad bismo jezgru odrezali već na \(\pm\sigma\)?
Primjer jezgri:
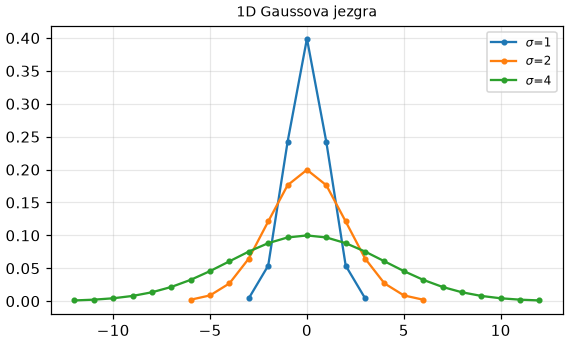
Slika 7. 1D Gaussova jezgra za \(\sigma \in \{1, 2, 4\}\).
b) Zaglađivanje. Učitajte sliku house.jpg, pretvorite je u sivu i u tip float (uputa: ndarray.astype), kako bismo izbjegli preljev u daljnjim operacijama. Napišite funkciju smooth(img, sigma) koja sliku zaglađuje separabilno, dvjema uzastopnim 1D konvolucijama. Za 1D konvoluciju duž jedne osi slike koristite funkciju ndimage.convolve1d s argumentom axis (axis=1 je konvolucija po \(x\), tj. duž redaka, a axis=0 po \(y\)). Prikažite rezultate zaglađivanja za nekoliko vrijednosti argumenta sigma. Kako vrijednost toga argumenta utječe na rezultat?
Primjer zaglađivanja:
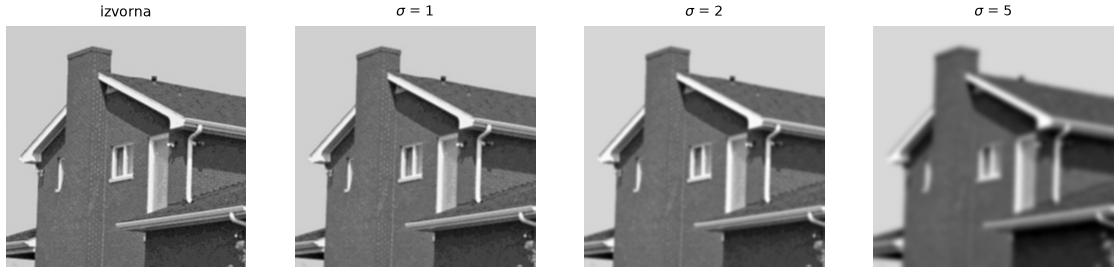
Slika 8. Zaglađivanje slike kuće za tri vrijednosti sigme.
Derivacije slike
Još jedna osnovna operacija koju izvodimo konvolucijom je derivacija slike. Sliku možemo promatrati kao funkciju \(I(x, y)\) koja svakoj točki pridružuje intenzitet, pa nam njezine parcijalne derivacije \(I_x = \frac{\partial I}{\partial x}\) i \(I_y = \frac{\partial I}{\partial y}\) govore koliko se brzo intenzitet mijenja u vodoravnom, odnosno okomitom smjeru. Vektor \(\nabla I = (I_x, I_y)\) nazivamo gradijentom slike. Duljina (magnituda) toga vektora \(\sqrt{I_x^2 + I_y^2}\) bit će velika u područjima gdje se intenzitet slike naglo mijenja poput rubova objekata, a približno nula na jednolikim područjima. Smjer gradijenta bit će okomit na rub i pokazivati u smjeru najbržeg rasta intenziteta.
Slika je diskretna, pa ćemo derivaciju aproksimirati konačnim razlikama. Najjednostavnija aproksimacija derivacija po \(x\) i \(y\) je razlika susjednih piksela:
\[I_x(x, y) \approx I(x+1, y) - I(x, y) \ , \qquad I_y(x, y) \approx I(x, y+1) - I(x, y) \ .\]Primijetite da bismo u programskom kodu pisali Ix[r, c] = I[r, c+1] - I[r, c] i Iy[r, c] = I[r+1, c] - I[r, c] zbog orijentacije koordinatnog sustava kako smo opisali ranije. Ovakav izračun derivacije možemo postići konvolucijom s malom 1D jezgrom \([1, -1]\) (zrcaljenje!).
U praksi se derivacije često računaju Sobelovim operatorom, koji umjesto razlike dvaju piksela koristi malu \(3 \times 3\) jezgru. Za derivaciju po \(x\) ona računa centralnu razliku \(I(x+1, y) - I(x-1, y)\) u retku piksela i u dva susjedna retka, pri čemu središnji redak ima dvostruku težinu:
\[S_x = \begin{bmatrix} -1 & 0 & 1 \\ -2 & 0 & 2 \\ -1 & 0 & 1 \end{bmatrix} , \qquad S_y = S_x^\top = \begin{bmatrix} -1 & -2 & -1 \\ 0 & 0 & 0 \\ 1 & 2 & 1 \end{bmatrix} \ .\]Jezgre su zapisane tako da ih se primjenjuje korelacijom, pa ih za konvoluciju treba zrcaliti. Uprosječivanje okomito na smjer deriviranja čini Sobelov operator nešto otpornijim na šum od obične razlike susjednih piksela.
U svakom slučaju, derivacija slike ostaje osjetljiva na šum jer i mala slučajna odstupanja u intenzitetu daju veliki iznos derivacije. Zato sliku prije deriviranja zaglađujemo, i to najčešće Gaussovom jezgrom.
Parcijalnu derivaciju zaglađene slike po \(x\) stoga možemo zapisati kao:
\[I_x = \frac{\partial}{\partial x}\Big[g(x) * g(y) * I\Big] \ .\]Primijetite da smo za Gaussovo zaglađivanje iskoristili svojstvo separabilnosti jezgre.
Derivaciju također izvodimo konvolucijom pa vrijedi svojstvo asocijativnosti, što nam dopušta da derivaciju prebacimo na jezgru \(g(x)\):
\[I_x = \frac{\partial}{\partial x}\Big[g(x) * \big(g(y) * I\big)\Big] = \underbrace{\Big(\frac{d}{dx}g(x)\Big)}_{\text{derivacija jezgre}} * \underbrace{\big(g(y) * I\big)}_{\text{zaglađivanje po } y} \ .\]Dakle, derivaciju po x zaglađene slike postižemo prvo zaglađivanjem slike Gaussovom jezgrom po \(y\), a rezultat zatim konvoluiramo s deriviranom Gaussovom jezgrom po \(x\). Deriviranu gaussovu jezgru dobit ćemo uzorkovanjem sljedeće analitički dobivene funkcije:
\[\frac{d}{dx}g(x) = -\frac{1}{\sqrt{2\pi}\sigma^3}\, x \exp\left(-\frac{x^2}{2\sigma^2}\right) \ .\]Druge derivacije dobivamo ponovnom primjenom istog postupka na već izračunatu prvu derivaciju, npr. \(I_{xx} = \frac{d}{dx}g(x) * \big[g(y) * I_x\big]\). Za vježbu raspišite izraze za \(I_y\), \(I_{yy}\) i miješanu derivaciju \(I_{xy}\).
c) Derivacija Gaussove jezgre. Napišite funkciju gaussdx(sigma) koja vraća derivaciju Gaussove jezgre, uzorkovanu prema gornjoj formuli u istim točkama kao i gauss. Derivacija je neparna funkcija pa joj je suma nula i ne možemo je normalizirati na isti način kao Gaussovu jezgru. Normalizacija ovdje nije ni potrebna: konstanta u formuli već daje ispravnu skalu, pa konvolucija s gaussdx vraća približno stvarnu derivaciju slike u jedinicama intenziteta po pikselu. Nacrtajte jezgre za \(\sigma \in \{1, 2, 4\}\).
Primjer jezgri:
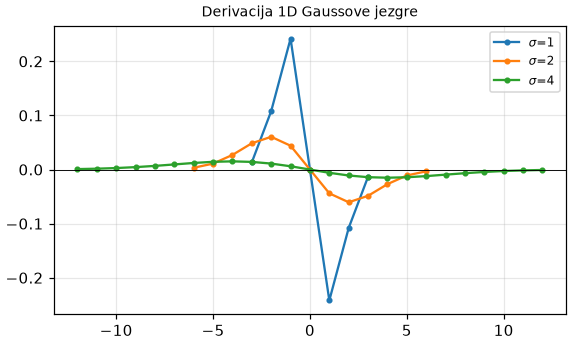
Slika 9. Derivacija 1D Gaussove jezgre za \(\sigma \in \{1, 2, 4\}\).
d) Impulsni odziv. Svojstva filtra možemo proučiti promatranjem njegovog impulsnog odziva, tj. rezultata konvolucije sa slikom kojoj su svi elementi nula osim središnjeg koji je jedan.
impulse = np.zeros((50, 50))
impulse[25, 25] = 1
Generirajte jezgre G = gauss(5) i D = gaussdx(5). Indeksom označavamo os po kojoj jezgru primjenjujemo: \(G_x\) i \(D_x\) označavaju 1D konvoluciju po \(x\) (axis=1), a \(G_y\) i \(D_y\) 1D konvoluciju po \(y\) (axis=0). Prikažite impulsne odzive za sljedeće redoslijede operacija:
- prvo \(G_x\), zatim \(G_y\),
- prvo \(G_x\), zatim \(D_y\),
- prvo \(D_x\), zatim \(G_y\),
- prvo \(G_y\), zatim \(D_x\),
- prvo \(D_y\), zatim \(G_x\).
Je li redoslijed operacija važan? Zašto? Koji od tih odziva odgovara operatoru \(\partial / \partial x\), a koji operatoru \(\partial / \partial y\)?
Primjer impulsnih odziva:
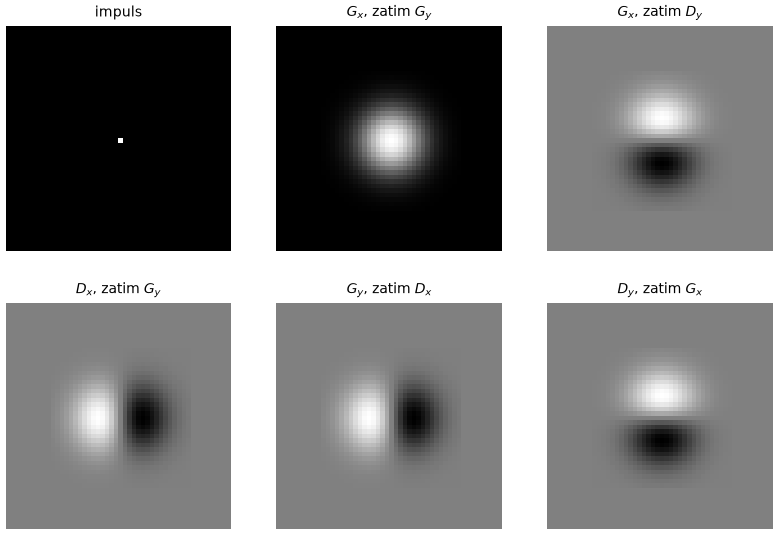
Slika 10. Impulsni odzivi za različite redoslijede konvolucija Gaussovom jezgrom i njezinom derivacijom.
e) Derivacije slike. Napišite funkciju image_derivatives(img, sigma) koja pomoću gauss i gaussdx vraća parcijalne derivacije \(I_x\) i \(I_y\) zadane slike. Zatim napišite funkciju gradient_magnitude(img, sigma) koja vraća iznos gradijenta \(m = \sqrt{I_x^2 + I_y^2}\) i smjer gradijenta \(\phi = \arctan(I_y / I_x)\) (uputa: koristite np.arctan2(Iy, Ix) kako biste izbjegli dijeljenje s nulom i dobili kut u punom rasponu \([-\pi, \pi]\)). Prikažite sve izračunate slike za house.jpg. Derivacije imaju predznak, a imshow najmanju vrijednost prikazuje crnom, a najveću bijelom, pa su područja bez promjene intenziteta, gdje je derivacija nula, siva, porast intenziteta svjetliji, a pad tamniji.
Primjer derivacija:
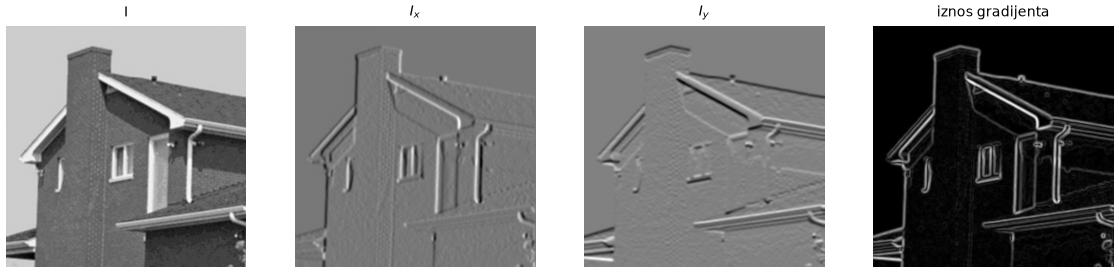
Slika 11. Parcijalne derivacije \(I_x\) i \(I_y\) te iznos gradijenta slike kuće.
Zadatak 3: Cannyjev detektor rubova
Cannyjev algoritam jedan je od najkorištenijih algoritama za detekciju rubova. Ulaz algoritma je siva slika, a izlaz binarna slika u kojoj su pikseli rubova označeni jedinicom. Algoritam se sastoji od tri koraka: zaglađivanje i računanje gradijenta, potiskivanje nemaksimalnih odziva duž smjera gradijenta te uspoređivanje s dva praga i povezivanje rubova histerezom. Prvi korak već imamo iz prethodnog zadatka. Prije toga ćemo isprobati najjednostavniji detektor rubova, uspoređivanje iznosa gradijenta s jednim pragom, kako bismo vidjeli zašto su preostala dva koraka potrebna.
a) Iznos gradijenta i prag. Napišite funkciju findedges(img, sigma, theta) koja računa iznos gradijenta zaglađene slike te zadržava samo piksele čiji je iznos veći ili jednak pragu theta, a ostale postavlja na nulu:
Prije uspoređivanja s pragom normalizirajte iznos gradijenta na interval \([0, 255]\), tako da ga podijelite s najvećom vrijednosti u polju i pomnožite s 255. Tako pragovi ne ovise o rasponu intenziteta ulazne slike. Prikažite rezultat za sliku house.jpg i nekoliko vrijednosti praga. Možete li prag postaviti tako da su svi rubovi u slici jasno vidljivi, a da pritom ne dobijete previše lažnih detekcija?
Primjer:
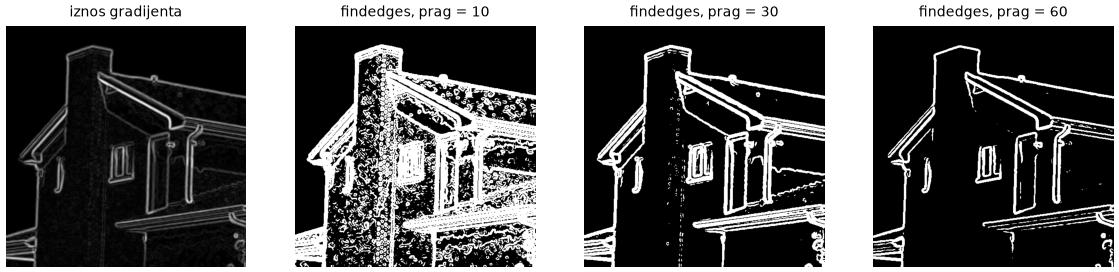
Slika 12. Normalizirani iznos gradijenta slike kuće i rezultat uspoređivanja s tri praga.
b) Potiskivanje nemaksimalnih odziva. Rubovi dobiveni pragom su široki nekoliko piksela, a mi želimo rubove debljine jednog piksela. Cannyjev algoritam zato potiskuje odzive koji nisu lokalni maksimum u susjedstvu koje se proteže duž smjera gradijenta. Postupak provodimo na sljedeći način. U svakom pikselu očitamo kut gradijenta te prema njemu odredimo jedan od četiri diskretna pravca: horizontalni, vertikalni ili jedan od dva dijagonalna. Susjedstvo čine dva nasuprotna piksela koja leže na tom pravcu. Primjerice, prema slici ispod, ako za kut \(\theta\) vrijedi \(22.5^{\circ} < \theta < 67.5^{\circ}\) ili \(-157.5^{\circ} < \theta < -112.5^{\circ}\), tada susjedstvo čine pikseli dolje-desno i gore-lijevo. Pri programskoj implementaciji vrijedi obratiti pažnju na raspon vrijednosti koje vraća np.arctan2 te na koordinatni sustav slike (npr. kut od \(45^{\circ}\) u slici pokazuje dolje-desno). Za pomoć pogledajte sliku ispod.
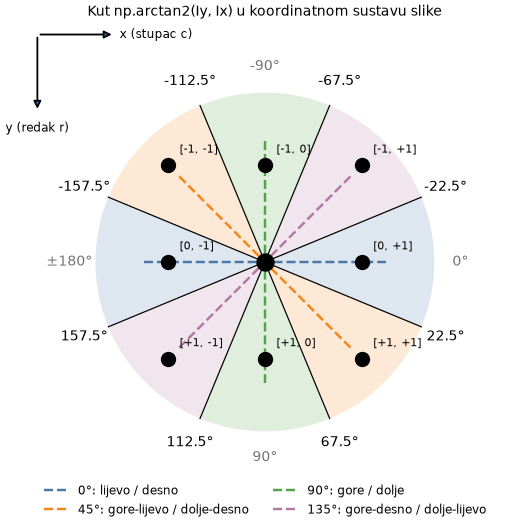
Slika 13. Diskretizacija smjera gradijenta u koordinatnom sustavu slike.
Piksel će preživjeti potiskivanje samo ako je njegov iznos gradijenta veći ili jednak iznosima obaju susjeda; inače se postavlja na nulu. Ovakav postupak za posljedicu ima stanjivanje rubova.
Implementirajte opisani postupak u funkciji nms_gradient(mag, angle). Pripazite da promjene ne radite izravno na polju kojeg čitate jer to dovodi do pogreške (u kojem slučaju?). Prikažite iznose gradijenta prije i nakon potiskivanja.
Primjer iznosa gradijenta prije i nakon potiskivanja (donji red prikazuje uvećani isječak označen crvenim okvirom):
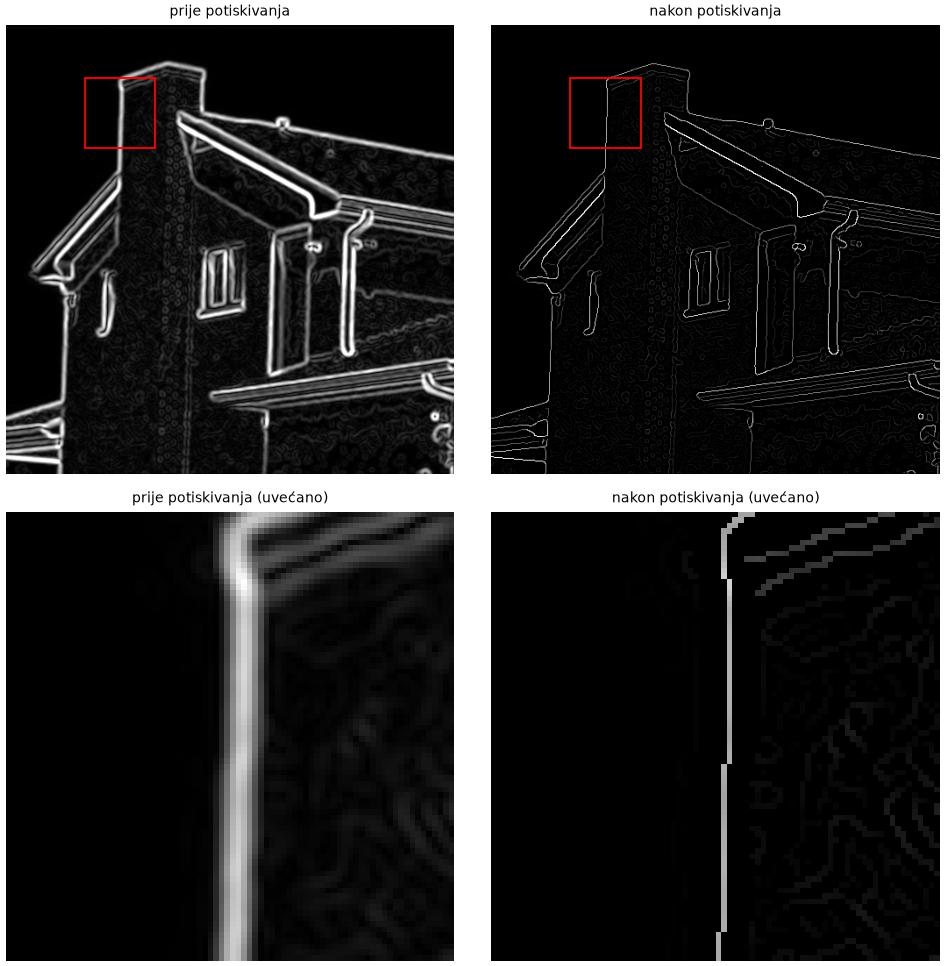
Slika 14. Iznos gradijenta prije i nakon potiskivanja nemaksimalnih odziva; donji red prikazuje uvećani isječak označen crvenim okvirom.
c) Uspoređivanje s dva praga - histereza. U posljednjem koraku algoritam donosi konačnu odluku koji od piksela zaista jesu rubovi. To činimo uspoređivanjem s dva praga, donjim low i gornjim high. Svi pikseli čiji je iznos veći od gornjeg praga čine jake rubove. Piksele čiji je iznos manji od donjeg praga odbacujemo. Piksele čiji se iznos nalazi između dva praga smatramo slabim rubovima, a odluku o njima donosimo na temelju povezanosti: slabi rub zadržavamo samo ako je (preko drugih slabih rubova) povezan s nekim jakim rubom.
Implementirajte histerezu u funkciji hysteresis(mag_nms, low, high). Uputa: Proučite algoritam povezanih komponenti cv2.connectedComponents. Pronađite povezane komponente binarne slike mag_nms >= low, te zadržite samo one komponente koje sadrže barem jedan jaki piksel.
Sve korake objedinite u funkciji canny(img, sigma, low, high) koja vraća binarnu sliku rubova. Prikažite sve međurezultate za sliku house.jpg: iznos gradijenta, iznos nakon potiskivanja, samo jake rubove te konačan rezultat. Zatim algoritam primijenite i na sliku sudoku_gray.jpg. Kako parametri sigma, low i high utječu na rezultat?
Primjer međurezultata za house.jpg (sigma=1.5, low=10, high=90):
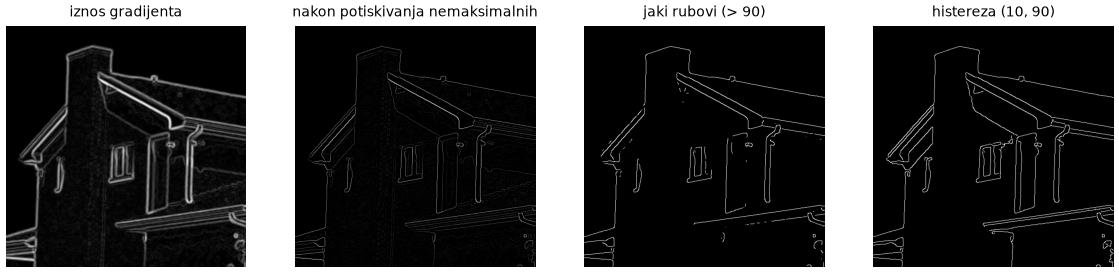
Slika 15. Međurezultati Cannyjevog algoritma na slici kuće (sigma=1.5, low=10, high=90).
Primjer za sudoku_gray.jpg (sigma=2.0, low=20, high=60):
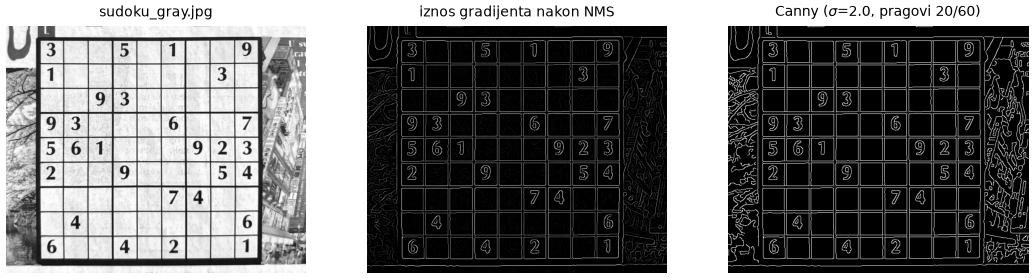
Slika 16. Rezultat Cannyjevog algoritma na slici sudokua (sigma=2.0, low=20, high=60).
Zadatak 4: Houghova transformacija za detekciju pravaca
Nakon što smo pronašli rubne piksele, želimo u njima prepoznati jednostavne strukture, u našem slučaju pravce. Za to ćemo koristiti Houghovu transformaciju. Više o teoriji možete pronaći na predavanjima, a postupak si možete predočiti i interaktivnim demom.
Promotrimo točku \(t_0 = (x_0, y_0)\) u slici. Ako pravac zapišemo standardnom jednadžbom \(y = kx + l\), koji sve pravci prolaze kroz \(t_0\)? To su svi pravci čiji parametri \(k\) i \(l\) zadovoljavaju \(y_0 = k x_0 + l\). Ako fiksiramo \((x_0, y_0)\), ta jednadžba u prostoru parametara \((k, l)\) ponovno opisuje pravac:
\[l = -x_0 k + y_0 \ ,\]s nagibom \(-x_0\) i odsječkom \(y_0\). Druga točka \(t_1 = (x_1, y_1)\) u prostoru parametara također određuje pravac, \(l = -x_1 k + y_1\), a sjecište tih dvaju pravaca \((k', l')\) odgovara pravcu u slici koji prolazi kroz \(t_0\) i \(t_1\). Houghova transformacija taj uvid pretvara u postupak glasanja: svaki rubni piksel glasa za sve pravce koji kroz njega prolaze, a glasove skupljamo u diskretiziranom prostoru parametara koji nazivamo akumulatorom. Ćelije akumulatora s najviše glasova odgovaraju parametrima pravaca u slici.
Za vježbu riješite analitički: zadane su točke \((0, 0)\), \((1, 1)\), \((1, 0)\) i \((2, 2)\). Nacrtajte njihove pravce u prostoru \((k, l)\) i odredite jednadžbe pravaca koji prolaze kroz barem dvije od tih točaka.
Parametrizacija \(y = kx + l\) nije prikladna za glasanje jer za vertikalne pravce \(k\) teži u beskonačnost. Zato pravce parametriziramo polarno:
\[x \cos\theta + y \sin\theta = \rho \ .\]Pravac nam sada određuju parametri \(\rho\) - okomita udaljenost pravca od ishodišta, te \(\theta\) - kut između osi \(x\) i okomice na pravac. Dakle, svakom pravcu u slici odgovara jedna točka \((\theta, \rho)\). Skup svih pravaca koji prolaze kroz točku \(t_0 = (x_0, y_0)\) u prostoru parametara \((\theta, \rho)\) više nije pravac, nego sinusoida:
\[\rho(\theta) = x_0 \cos\theta + y_0 \sin\theta \ .\]Svakoj vrijednosti kuta \(\theta\) odgovara točno jedan pravac kroz \(t_0\), a jednadžba daje njegovu udaljenost \(\rho\) od ishodišta. Amplituda sinusoide jednaka je udaljenosti točke \(t_0\) od ishodišta.
Za implementaciju moramo odabrati raspon parametara i veličinu akumulatora. Kut \(\theta\) definiramo na intervalu \([-\pi/2, \pi/2)\) jer su pravci neusmjereni, a \(\rho\) na intervalu \([-D, D]\), gdje je \(D\) duljina dijagonale slike, jer pravci udaljeniji od ishodišta ne prolaze kroz sliku. Za parametar \(\rho\) moramo uzeti u obzir i negativne vrijednosti jer smo raspon kuta \(\theta\) ograničili, pa će predznak od \(\rho\) otkrivati s koje se strane ishodišta pravac nalazi gledano u smjeru normale \((\cos\theta, \sin\theta)\).
Hiperparametri algoritma su rezolucije akumulatora num_bins_theta i num_bins_rho. Kod glasanja piksela \((x, y)\) prolazimo kroz sve diskretne vrijednosti \(\theta\), za svaku iz gornje jednadžbe izračunamo \(\rho\), zaokružimo ga na najbliži pretinac i odgovarajuću ćeliju akumulatora uvećamo za jedan.
Diskretne vrijednosti parametara možemo zadati ovako:
D = np.sqrt(H**2 + W**2)
thetas = np.linspace(-np.pi / 2, np.pi / 2, num_bins_theta, endpoint=False)
rhos = np.linspace(-D, D, num_bins_rho)
Stupac akumulatora određuje indeks kuta u polju thetas. Redak dobivamo linearnim preslikavanjem intervala \([-D, D]\) na indekse od \(0\) do num_bins_rho - 1 i zaokruživanjem na najbliži cijeli broj:
Tako vrijednost \(\rho = -D\) pada u prvi redak, \(\rho = D\) u posljednji, a svaka druga vrijednost u redak čija je vrijednost u polju rhos najbliža. Sve vrijednosti \(\rho\) za jedan piksel možete izračunati odjednom za cijelo polje thetas.
a) Jedna točka. Napravite prazan akumulator veličine num_bins_rho \(\times\) num_bins_theta te crnu sliku veličine \(100\times100\) s jednim bijelim pikselom, npr. u \((x, y) = (50, 90)\). Izračunajte sinusoidu koja predstavlja sve pravce kroz tu točku i uvećajte odgovarajuće ćelije akumulatora. Prikažite akumulator. Zatim s funkcijom draw_line implementiranom ispod, nacrtajte nekoliko pravaca iz akumulatora preko slike i uvjerite se da svi prolaze kroz zadanu točku. Eksperimentirajte s položajem točke i rezolucijom akumulatora.
Za iscrtavanje pravca zadanog parametrima \((\rho, \theta)\) preko slike visine H i širine W možete koristiti sljedeću pomoćnu funkciju koja računa sjecišta pravca s rubovima slike:
def draw_line(rho, theta, H, W, ax=None, **kw):
    ax = ax or plt.gca()
    c, s = np.cos(theta), np.sin(theta)
    pts = []
    if abs(s) > 1e-9:                       # sjecista s lijevim i desnim rubom
        for x in (0, W - 1):
            y = (rho - x * c) / s
            if -1 <= y <= H: pts.append((x, y))
    if abs(c) > 1e-9:                       # sjecista s gornjim i donjim rubom
        for y in (0, H - 1):
            x = (rho - y * s) / c
            if -1 <= x <= W: pts.append((x, y))
    if len(pts) >= 2:                       # dvije najudaljenije tocke
        pts = np.array(pts)
        d = ((pts[:, None] - pts[None]) ** 2).sum(-1)
        i, j = np.unravel_index(np.argmax(d), d.shape)
        ax.plot([pts[i, 0], pts[j, 0]], [pts[i, 1], pts[j, 1]], scalex=False, scaley=False, **kw)
Primjer:
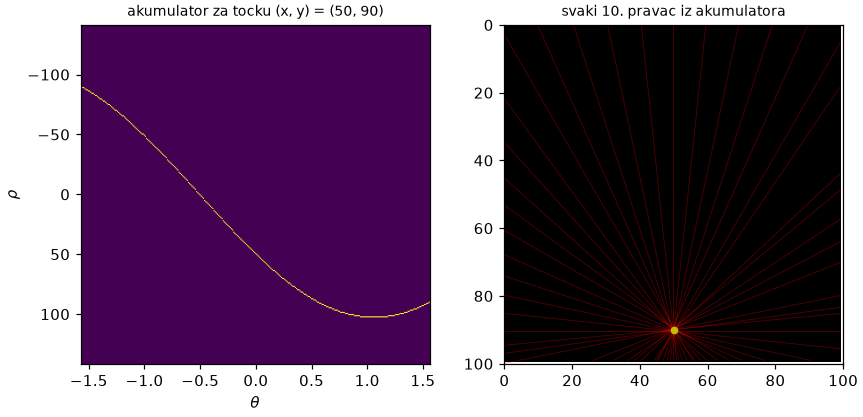
Slika 17. Akumulator Houghove transformacije za jednu točku slike i pravci koji pripadaju pojedinim ćelijama akumulatora.
b) Akumulator za binarnu sliku. Napišite funkciju hough_find_lines(edges, num_bins_theta, num_bins_rho) koja za binarnu sliku rubova vraća akumulator te vektore diskretnih vrijednosti thetas i rhos. Koordinate piksela rubova možete dohvatiti funkcijom np.nonzero.
Funkciju ispitajte na sintetičkim slikama: crnoj slici \(100\times100\) s bijelim pikselima u \((x, y) = (10, 10)\) i \((10, 20)\), slici s jednim dijagonalnim pravcem te slici s obrubom pravokutnika (sve tri slike napravite sami indeksiranjem i rezanjem). Prikažite akumulatore. Što u akumulatoru odgovara jednom pravcu u slici?
c) Potiskivanje nemaksimalnih odziva i odabir pravaca. Sinusoide se u praksi ne sijeku u točno jednoj ćeliji, pa jedan pravac u slici daje nakupinu susjednih ćelija s mnogo glasova. Napišite funkciju nonmaxima_suppression_box(acc, k) koja svaku ćeliju akumulatora postavlja na nulu ako nije maksimum u svom kvadratnom susjedstvu veličine k\(\times\)k.
Primjer akumulatora i detektiranih pravaca za sintetičke slike (akumulator \(300\times300\)):
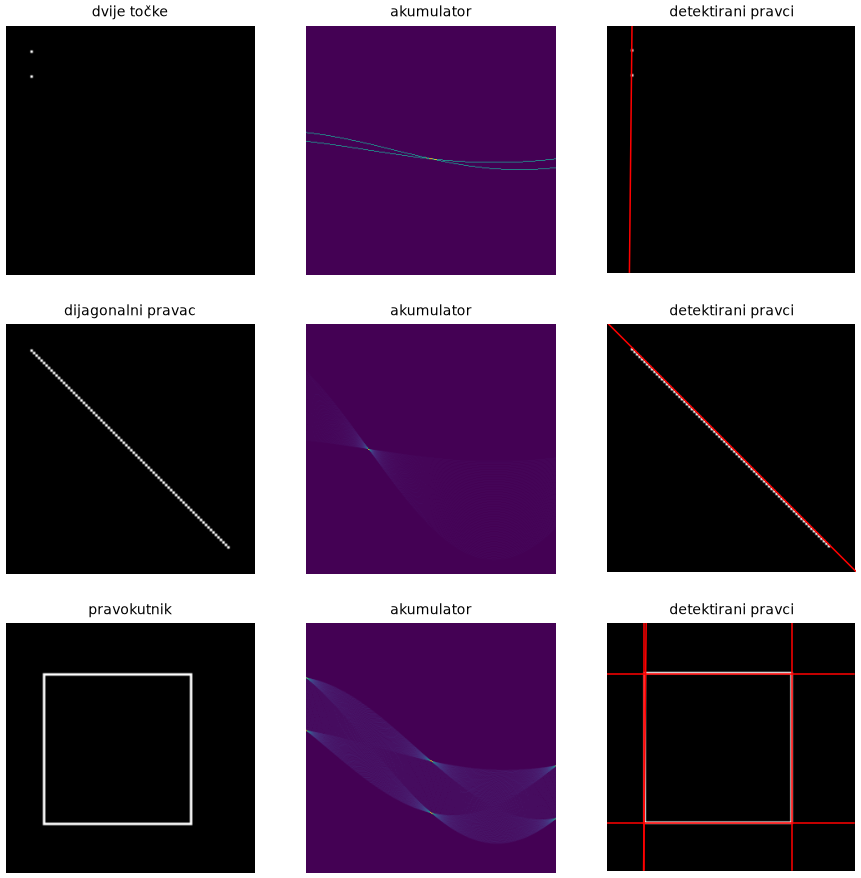
Slika 18. Akumulatori i detektirani pravci za sintetičke slike.
d) Sudoku. Na sliku sudoku_gray.jpg primijenite svoj Cannyjev detektor iz prethodnog zadatka, a zatim na dobivene rubove Houghovu transformaciju. Nacrtajte n = 20 najjačih pravaca (mreža sudokua ima 10 horizontalnih i 10 vertikalnih linija). Eksperimentirajte s parametrima: rezolucijom akumulatora, veličinom susjedstva za potiskivanje te parametrima detekcije rubova. Kako rezolucija po \(\theta\) utječe na to koliko su bliske linije mreže razdvojene? Zašto se isplati koristiti različite veličine susjedstva po osi \(\rho\) i po osi \(\theta\)?
Primjer rezultata (Canny sigma=2.0, low=20, high=60; akumulator num_bins_theta=180, num_bins_rho=400; potiskivanje u susjedstvu \(9\times21\) (\(\rho\times\theta\))):
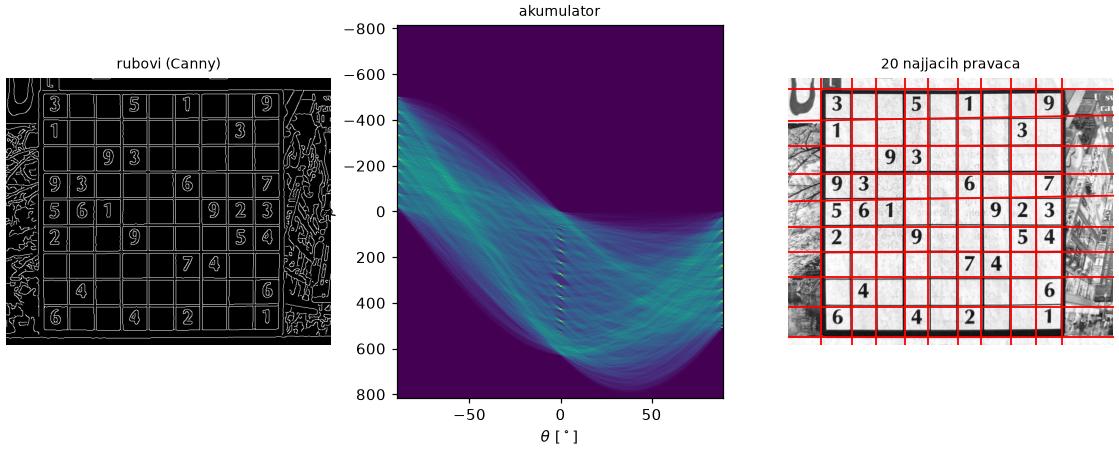
Slika 19. Rubovi, akumulator i 20 najjačih pravaca za sliku sudokua.
e) Bonus: glasanje ograničeno smjerom gradijenta. Prilikom detekcije rubova izračunali smo i smjer gradijenta u svakom pikselu. Gradijent je okomit na rub, pa je za rubni piksel najizgledniji pravac onaj čija je normala paralelna s gradijentom. Proširite funkciju iz zadatka b) tako da prima i polje kutova gradijenta te da svaki piksel glasa samo za kutove \(\theta\) unutar \(\pm 5^{\circ}\) oko smjera gradijenta. Pripazite na to da np.arctan2 vraća kutove u rasponu \([-\pi, \pi]\), a \(\theta\) je definiran na \([-\pi/2, \pi/2)\). Usporedite akumulatore i detektirane pravce s izvornom implementacijom.
Primjer:
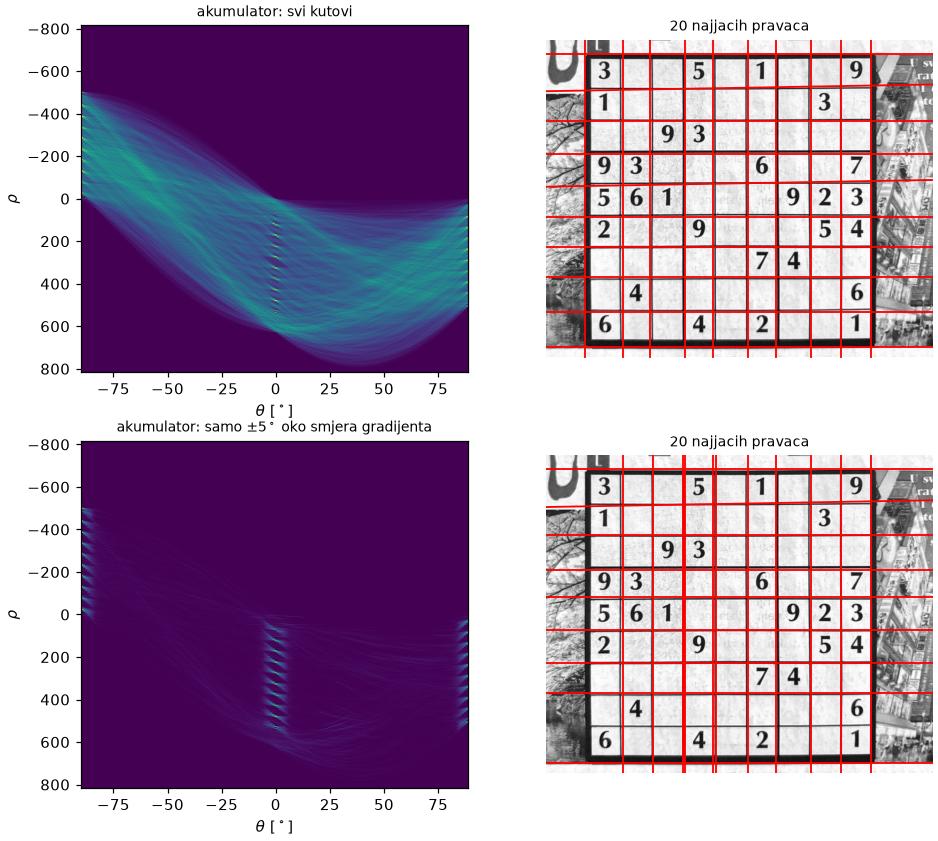
Slika 20. Akumulator i detektirani pravci bez ograničenja i s ograničenjem glasanja smjerom gradijenta.